رباتهای انساننما در سال ۲۰۲۶
رباتهای انساننما در سال ۲۰۲۶؛ چقدر به تولید انبوه و استفاده واقعی نزدیک شدهاند؟
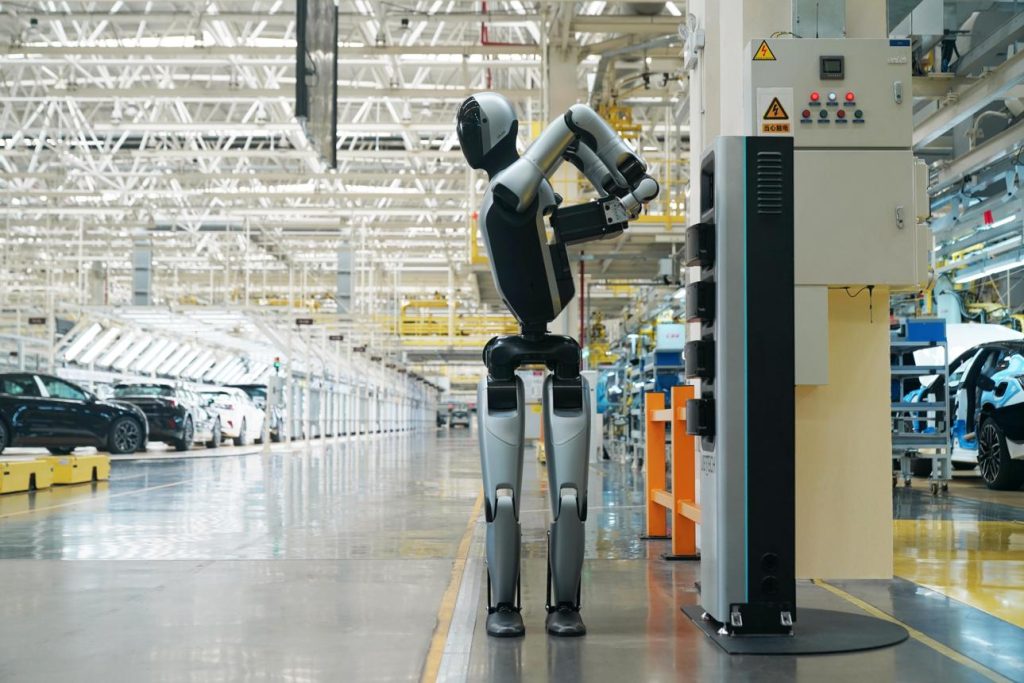
تصور کنید وارد یک کارخانه میشوید و در کنار کارکنان انسانی، رباتی را میبینید که روی دو پا حرکت میکند، قطعات را برمیدارد، ابزار جابهجا میکند و وظایف مشخصی را در خط تولید انجام میدهد. این صحنه دیگر صرفاً متعلق به فیلمهای علمیتخیلی نیست؛ در سال ۲۰۲۶، رباتهای انساننما وارد مرحلهای شدهاند که شرکتهای صنعتی در حال آزمایش و استفاده عملی از آنها هستند.
اما یک سؤال مهم وجود دارد: آیا این رباتها واقعاً آماده جایگزینی نیروی انسانی هستند، یا هنوز فاصله زیادی میان نمایشهای جذاب و عملکرد صنعتی قابلاعتماد وجود دارد؟
پاسخ کوتاه این است که رباتهای انساننما از مرحله آزمایشهای صرفاً آزمایشگاهی عبور کردهاند، اما تولید انبوه اقتصادی و استفاده عمومی از آنها هنوز با چالشهای جدی روبهرو است.
در این مقاله، فناوری رباتهای انساننما، نمونههای مهم سال ۲۰۲۶، کاربردهای صنعتی، هزینهها و محدودیتهای فنی آنها را بررسی میکنیم.
ربات انساننما چیست؟
ربات انساننما یا Humanoid Robot، رباتی است که ساختار بدنی یا شیوه حرکت آن از بدن انسان الهام گرفته شده است.
بسیاری از این رباتها دارای دو پا، دو بازو، دست یا گریپر، حسگرهای محیطی و یک سامانه پردازشی مرکزی هستند. البته همه آنها دقیقاً شبیه انسان نیستند؛ بعضی از مدلها سر یا صورت ندارند و برخی بهجای پا از چرخ استفاده میکنند.
هدف از طراحی انساننما لزوماً تقلید کامل از ظاهر انسان نیست. یکی از دلایل اصلی این طراحی آن است که محیطهای ساختهشده برای انسان، از جمله کارخانهها، انبارها، راهروها و میزهای کاری، بدون تغییرات اساسی برای چنین رباتهایی قابل استفاده باشند.
برای مثال، یک ربات انساننما میتواند برای کار با قفسهها، دستگیرهها، جعبهها و ابزارهایی طراحی شود که از ابتدا برای استفاده انسان ساخته شدهاند.
بااینحال، انساننما بودن بهتنهایی مزیت محسوب نمیشود. در یک کاربرد مشخص، ممکن است بازوی صنعتی ثابت یا ربات چرخدار بسیار ارزانتر، سریعتر و قابلاعتمادتر باشد.
چرا در سالهای اخیر توجه به رباتهای انساننما افزایش یافته است؟
پیشرفت این رباتها نتیجه ترکیب چند فناوری است، نه صرفاً اختراع یک موتور یا الگوریتم جدید.
۱. پیشرفت هوش مصنوعی
مدلهای جدید هوش مصنوعی میتوانند تصاویر، دستورهای زبان طبیعی و اطلاعات محیط را تحلیل کنند. ترکیب این قابلیتها با کنترل ربات، امکان انجام وظایف متنوعتری را فراهم میکند.
در این حوزه، مفاهیمی مانند Physical AI و مدلهای Vision-Language-Action یا VLA اهمیت دارند. این مدلها تلاش میکنند اطلاعات تصویری و دستورهای انسانی را به رفتار رباتیک مرتبط کنند.
۲. بهبود موتورهای الکتریکی و عملگرها
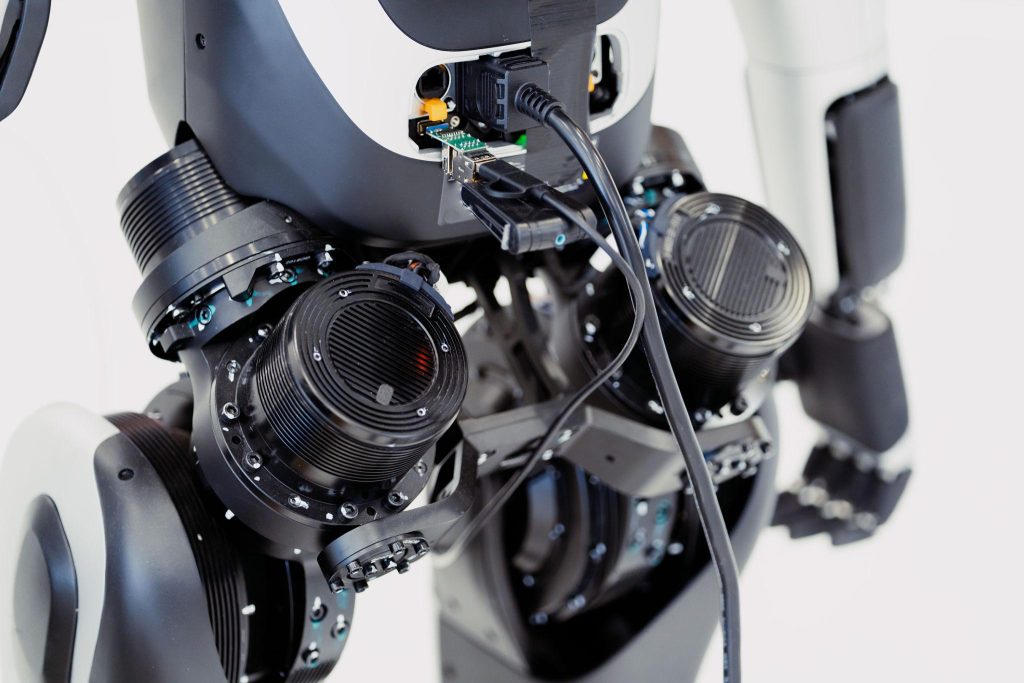
ربات انساننما باید مفاصل متعددی را با دقت کنترل کند. برای این منظور، موتورهای الکتریکی، گیربکسها، انکودرها، حسگرهای نیرو و درایورهای پیشرفته نقش مهمی دارند.
وزن، گشتاور، بازده، لقی مکانیکی و قابلیت دفع حرارت، همگی بر عملکرد نهایی اثر میگذارند.
۳. افزایش توان پردازشی
پردازندههای جدید امکان اجرای مدلهای بینایی، تشخیص اشیا، تخمین وضعیت و برنامهریزی حرکت را با سرعت بیشتری فراهم کردهاند.
در بسیاری از کاربردها، بخشی از پردازش باید روی خود ربات انجام شود تا سیستم به اینترنت وابسته نباشد و بتواند با تأخیر کمتر واکنش نشان دهد.
۴. پیشرفت شبیهسازی و آموزش
محیطهای شبیهسازی به توسعهدهندگان اجازه میدهند رفتار ربات را پیش از آزمایش روی سختافزار واقعی ارزیابی کنند. این روش میتواند هزینه آزمایش و خطر آسیب به تجهیزات را کاهش دهد.
بااینحال، رفتار واقعی اصطکاک، برخورد، انعطاف قطعات و نویز حسگرها همیشه با شبیهسازی یکسان نیست.
ربات انساننما چگونه کار میکند؟
یک ربات انساننما را میتوان مجموعهای از سامانههای الکترونیکی، مکانیکی و نرمافزاری دانست که باید بهصورت هماهنگ کار کنند.
معماری کلی آن معمولاً شامل این بخشهاست:
سنسورها و دوربینها
↓
ادراک محیط و تخمین وضعیت بدن
↓
هوش مصنوعی و برنامهریزی وظیفه
↓
برنامهریزی حرکت
↓
کنترلر مفاصل
↓
درایورها و عملگرها
↓
حرکت فیزیکی ربات
↓
بازخورد سنسورها
این ساختار یک نمایش سادهشده است؛ در سیستم واقعی، بعضی از این مراحل همزمان اجرا میشوند و ارتباط میان آنها پیچیدهتر است.
بینایی ماشین
دوربینها به ربات کمک میکنند اشیا، موانع و موقعیت نسبی اجسام را تشخیص دهد. در برخی مدلها از دوربینهای عمقسنج یا چند دوربین نیز استفاده میشود.
حسگرهای وضعیت
انکودرها، واحدهای اندازهگیری اینرسی یا IMU و حسگرهای نیرو اطلاعاتی درباره وضعیت مفاصل، حرکت بدن و تماس با محیط فراهم میکنند.
برنامهریزی حرکت
ربات باید مسیر بازوها و پاها را طوری محاسبه کند که وظیفه انجام شود و احتمال برخورد یا از دست دادن تعادل کاهش یابد.
کنترل بلادرنگ
در نهایت، کنترلرها باید فرمانهای حرکتی را با سرعت مناسب اجرا کنند. تصمیم سطح بالای هوش مصنوعی بهتنهایی برای کنترل ایمن یک ربات کافی نیست.
نمونههای مهم رباتهای انساننما در سال ۲۰۲۶
چند پروژه شاخص نشان میدهند که صنعت از نمایش قابلیتها به سمت آزمایشهای عملی و استقرار تدریجی حرکت کرده است.
Figure روی رباتهای عمومی و مدلهای هوش مصنوعی برای تعامل با محیط تمرکز دارد. همکاری این شرکت با BMW شامل آزمایش ربات در عملیات تولیدی و جابهجایی قطعات بوده است. BMW گزارش کرده که در یک دوره دهماهه، Figure 02 بیش از ۹۰ هزار قطعه را جابهجا کرده و در فرایند تولید بیش از ۳۰ هزار دستگاه BMW X3 مشارکت داشته است. این اعداد مربوط به اجرای گزارششده Figure 02 در کارخانه اسپارتانبورگ هستند، نه نرخ تولید یک ربات جدید در هر کارخانه. [منبع: BMW Group](https://www.bmwgroup.com/en/news/general/2026/humanoid-robot-in-leipzig.html)
</box>
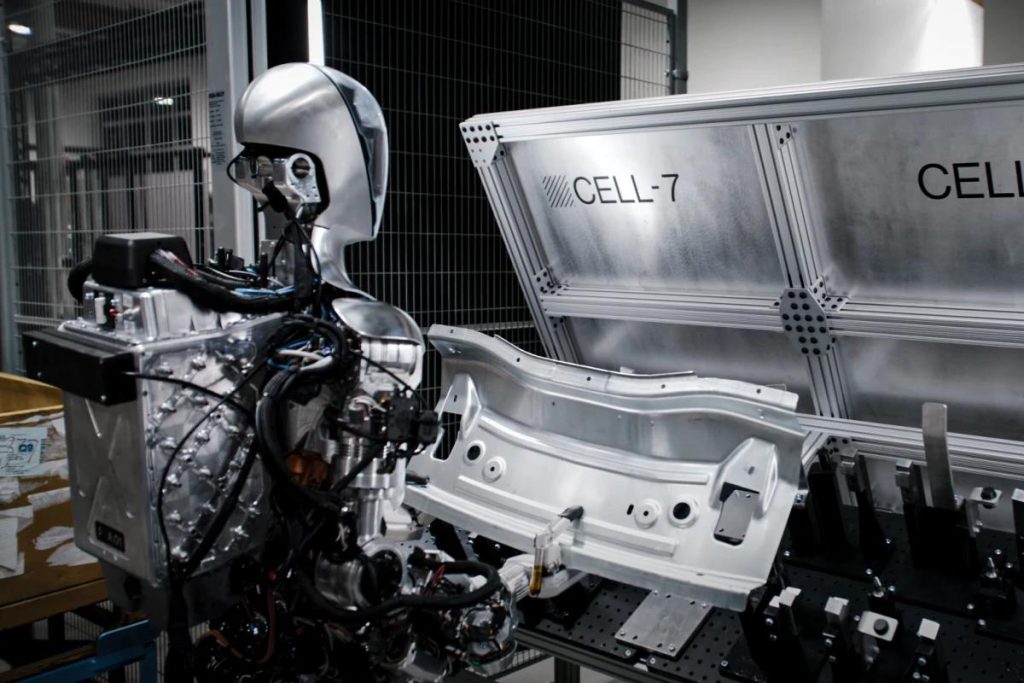
Digit برای کارهای لجستیکی و جابهجایی اقلام در محیطهای صنعتی و انبارها طراحی شده است. شرکت Agility در سپتامبر ۲۰۲۶ نسل Digit 5 را معرفی کرد و اعلام کرد که این نسل بر اساس بیش از ۶۵ هزار ساعت عملیات و تجربه استقرار تجاری نسلهای قبلی توسعه یافته است. هدف، انجام گردشکارهای کاملتر و فعالیت ایمنتر در نزدیکی کارکنان است.
Atlas بهخاطر تواناییهای حرکتی و طراحی پیشرفته خود شناخته میشود. در سپتامبر ۲۰۲۶، Boston Dynamics مرکز آموزش و توسعه کاربردهای صنعتی این ربات را در مجموعه تولیدی Hyundai Motor Group در آمریکا افتتاح کرد. رباتها در آنجا برای وظایفی مانند آمادهسازی و توالیبندی قطعات آموزش داده میشوند. این اقدام یک گام مهم برای تجاریسازی است، اما نباید آن را به معنی استقرار گسترده و کامل Atlas در تمام خطوط تولید دانست.
شرکت خودروسازی <Entity value="XPENG" category="company" disambig="شرکت خودروسازی و فناوری هوش مصنوعی"/> در سپتامبر ۲۰۲۶ اعلام کرد خط تولید ربات انساننمای IRON را راهاندازی کرده است. طبق اعلام شرکت، خودکارسازی فرایندهای اصلی این خط از ۸۰ درصد فراتر رفته است. این اتفاق از نظر توسعه ظرفیت تولید اهمیت دارد، اما راهاندازی خط تولید بهتنهایی اثبات نمیکند که رباتها با همان مقیاس، هزینه و سرعت در اختیار مشتریان قرار گرفتهاند.
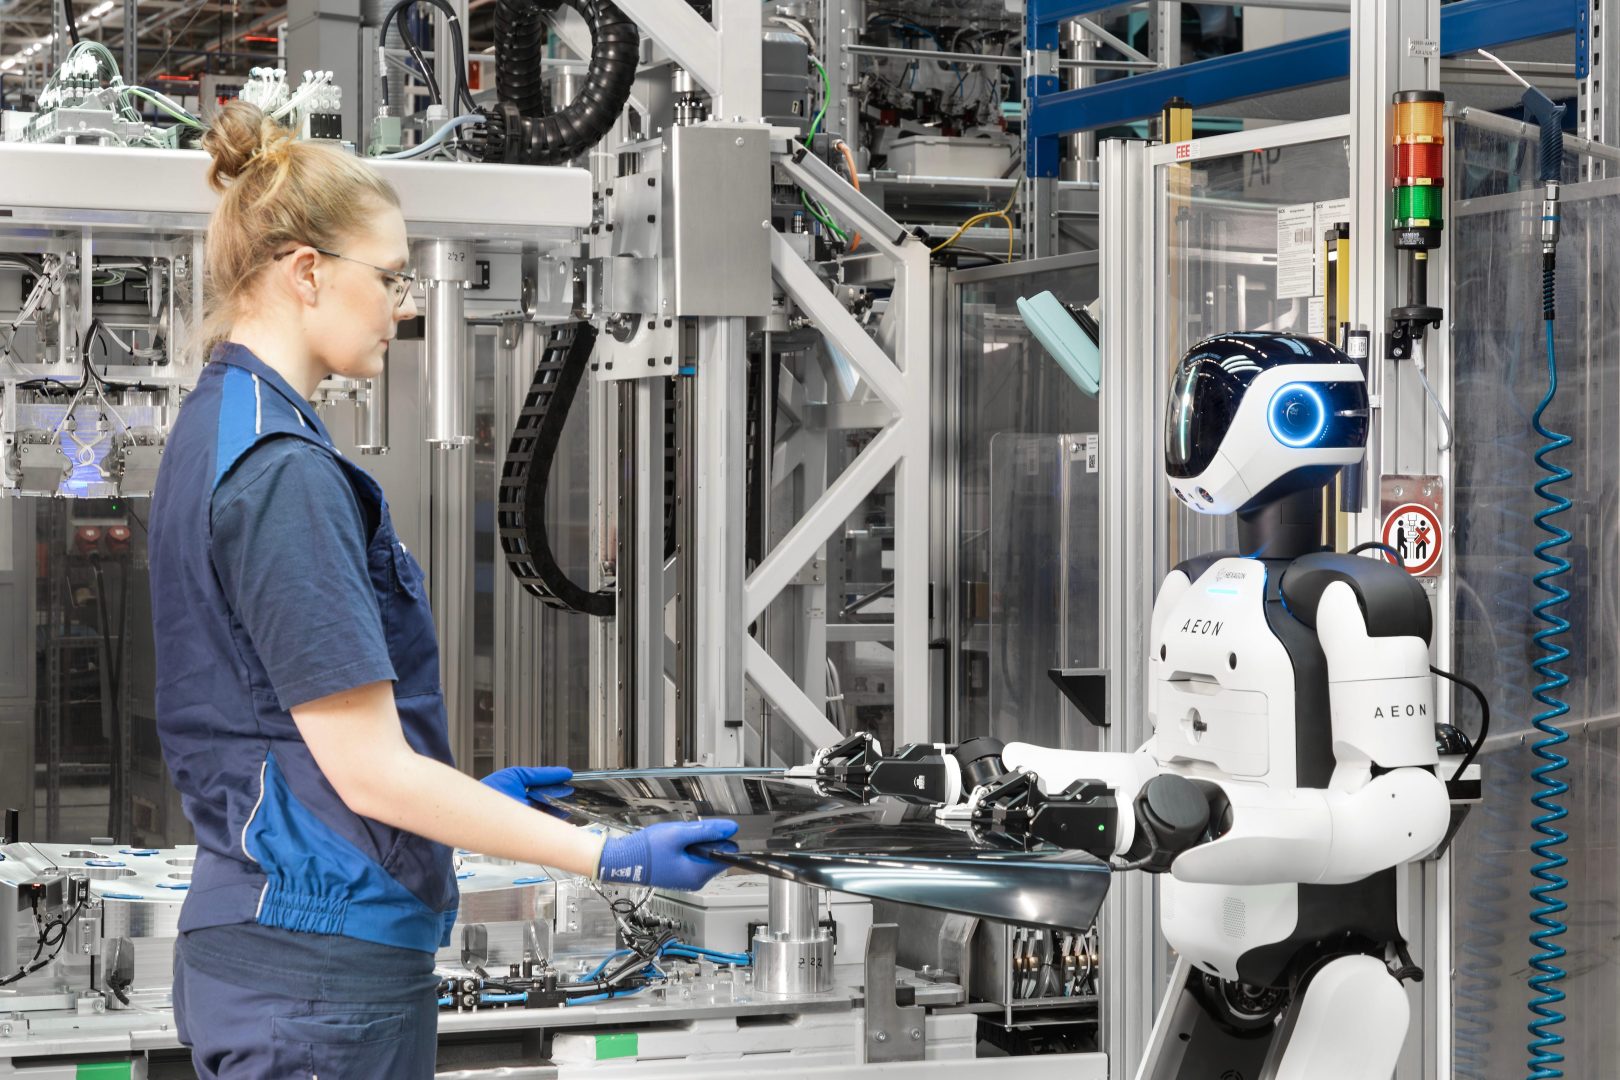
AEON برای کاربردهای صنعتی طراحی شده و بهجای راه رفتن دائمی روی دو پا، از حرکت چرخدار نیز استفاده میکند. BMW در سال ۲۰۲۶ آزمایش این ربات را در کارخانه لایپزیگ گزارش کرد؛ کاربردهای مورد بررسی شامل جابهجایی مواد و عملیات مرتبط با تولید است. این طراحی نشان میدهد که ربات صنعتی الهامگرفته از بدن انسان الزاماً نباید تمام ویژگیهای حرکتی انسان را تقلید کند.
آیا رباتهای انساننما واقعاً وارد کارخانهها شدهاند؟
بله، اما باید میان سه مرحله تفاوت قائل شویم:
- آزمایش یا پایلوت: ربات در محیط واقعی بررسی میشود، اما ممکن است هنوز برای تولید روزانه آماده نباشد.
- استقرار عملیاتی محدود: ربات وظایف مشخصی را در یک محیط کاری انجام میدهد و عملکرد آن اندازهگیری میشود.
- تولید و استقرار در مقیاس بالا: تعداد زیادی ربات با هزینه قابلقبول، پایداری بالا و پشتیبانی مناسب در چندین محل کار میکنند.
تا اکتبر ۲۰۲۶، نمونههایی از مرحله دوم بهوضوح دیده میشوند و شرکتها برای رسیدن به مرحله سوم سرمایهگذاری میکنند. بااینحال، اعلام قرارداد چند هزار دستگاهی یا هدف تولید سالانه را نباید با تحویل واقعی همان تعداد ربات اشتباه گرفت.
برای مثال، BMW درباره عملیات Figure 02 دادههایی از عملکرد واقعی منتشر کرده است؛ در مقابل، برخی پروژههای دیگر هنوز در مرحله آموزش، اعتبارسنجی یا برنامهریزی برای استقرار گستردهتر قرار دارند.
نکته کلیدی: معیار پیشرفت این صنعت فقط تعداد رباتهای معرفیشده نیست؛ ساعات کار واقعی، نرخ موفقیت وظایف، زمان توقف، نیاز به مداخله انسان و هزینه عملیاتی اهمیت بیشتری دارند.
ربات انساننما چه کارهایی را بهتر انجام میدهد؟
در حال حاضر، کاربردهای مناسبتر معمولاً وظایفی هستند که محیط نسبتاً ساختاریافته و کار تکراری دارند.
جابهجایی قطعات و جعبهها
برداشتن یک قطعه از محل مشخص و انتقال آن به محل دیگر، یکی از کاربردهای قابلارزیابی است. عملکرد خوب در این کار به شناخت اشیا، گرفتن مطمئن، برنامهریزی حرکت و تکرارپذیری وابسته است.
تغذیه خط تولید
ربات میتواند قطعات یا مواد موردنیاز یک ایستگاه را به آن برساند. در چنین کاربردی، هماهنگی با چرخه تولید و جلوگیری از توقف خط بسیار مهم است.
لجستیک و انبارداری
انتقال اقلام میان محلهای مشخص، مرتبسازی و جابهجایی ظروف از کاربردهایی هستند که شرکتهای رباتیک روی آنها کار میکنند.
کار در محیطهای دشوار
در محیطهایی که برای انسان خطرناک، خستهکننده یا نامناسباند، ربات میتواند بخشی از وظایف را برعهده بگیرد؛ البته تنها زمانی که ایمنی و قابلیت اطمینان آن بهدرستی ارزیابی شده باشد.
وظایف متنوع در محیط انسانی
مزیت بالقوه ربات انساننما این است که میتواند در محیطی کار کند که برای بدن انسان طراحی شده است. اما انجام موفق یک وظیفه به معنی توانایی انجام همه وظایف انسانی نیست.
چرا هنوز نمیتوان ربات انساننما را جایگزین کامل انسان دانست؟
راه رفتن، حفظ تعادل و برداشتن یک شیء در یک ویدئوی نمایشی، لزوماً نشاندهنده آمادگی صنعتی نیست.
یک ربات باید بتواند در شیفتهای طولانی، با تغییر شرایط محیط، خرابی احتمالی و نیازهای واقعی تولید کار کند.
۱. قابلیت اطمینان
اگر ربات هر چند دقیقه یک بار به کمک اپراتور نیاز داشته باشد، هزینه نیروی انسانی حذف نمیشود؛ بلکه شکل آن تغییر میکند.
۲. سرعت عملیات
در کارخانه، فقط انجام صحیح کار مهم نیست. زمان چرخه باید با سرعت خط تولید هماهنگ باشد.
۳. مصرف انرژی و باتری
راه رفتن، حرکت مفاصل و جابهجایی بار انرژی مصرف میکنند. باتری باید بین ظرفیت، وزن، زمان کار و زمان شارژ تعادل ایجاد کند.
۴. ایمنی انسان و ماشین
ربات سنگین با مفاصل قدرتمند میتواند هنگام برخورد یا خطای حرکتی خطر ایجاد کند. تشخیص حضور انسان، محدودیت نیرو و سرعت، توقف اضطراری و ارزیابی ریسک ضروری هستند.
۵. تعمیر و نگهداری
موتورها، گیربکسها، یاتاقانها، کابلها، باتری و حسگرها به سرویس نیاز دارند. در کاربرد صنعتی، دسترسی به قطعه یدکی و سرعت تعمیر اهمیت اقتصادی زیادی دارد.
هزینه ربات انساننما چقدر است؟
قیمت نهایی به مدل، تعداد سفارش، امکانات، نرمافزار، خدمات پس از فروش و نوع قرارداد بستگی دارد. بسیاری از سازندگان قیمت صنعتی کامل و قابلمقایسهای منتشر نمیکنند؛ بنابراین اعلام یک رقم واحد بهعنوان قیمت همه رباتهای انساننما گمراهکننده است.
مهمتر از قیمت خرید، هزینه کل مالکیت (Total Cost of Ownership) است.
برای ارزیابی اقتصادی باید این عوامل را محاسبه کرد:
- قیمت خرید یا اجاره ربات
- تجهیزات ایمنی و آمادهسازی محیط
- یکپارچهسازی با سیستمهای کارخانه
- آموزش و تنظیم نرمافزار
- مصرف برق و شارژ
- تعمیر و نگهداری
- هزینه توقف و خرابی
- نظارت و مداخله اپراتور
- تعداد ساعت کار مفید در روز
فرض کنید رباتی قیمت مناسبی دارد، اما فقط نیمی از زمان کاری را بدون مداخله انسان فعالیت میکند. ممکن است هزینه واقعی آن از یک راهکار سادهتر و تخصصی بیشتر شود.
در مقابل، اگر ربات بتواند چند وظیفه مختلف را در محیطهای گوناگون انجام دهد، انعطافپذیری آن ممکن است ارزش اقتصادی بیشتری ایجاد کند.
آیا ربات انساننما از ربات صنعتی معمولی بهتر است؟
خیر؛ این موضوع به وظیفه بستگی دارد.
| معیار | ربات صنعتی تخصصی | ربات انساننما |
|---|---|---|
| وظیفه ثابت و تکراری | معمولاً انتخاب بسیار مناسب | ممکن است پیچیدهتر از نیاز باشد |
| سرعت در عملیات مشخص | اغلب بسیار بالا | وابسته به مدل و وظیفه |
| سازگاری با محیط طراحیشده برای انسان | ممکن است به تغییر محیط نیاز داشته باشد | بالقوه مناسبتر |
| انجام چند وظیفه متفاوت | اغلب نیازمند ابزار یا برنامهریزی مجدد | هدف طراحی بسیاری از مدلها |
| پیچیدگی مکانیکی | وابسته به کاربرد | معمولاً بالا |
| آمادگی برای استفاده عمومی | در کاربردهای تثبیتشده بیشتر | هنوز در حال توسعه |
برای مثال، اگر یک کارخانه فقط نیاز داشته باشد قطعات را در یک مسیر ثابت جابهجا کند، نوار نقاله یا ربات متحرک تخصصی ممکن است انتخاب بهتری باشد.
اما اگر قرار باشد یک ماشین در محیطی با ایستگاهها و ابزارهای متنوع فعالیت کند، طراحی انساننما میتواند مزیت داشته باشد؛ به شرط آنکه عملکرد واقعی و هزینه آن توجیهپذیر باشد.
ارتباط رباتهای انساننما با Physical AI و VLA
ربات انساننما بدون نرمافزار مناسب صرفاً یک ساختار مکانیکی پیچیده است.
برای آنکه ربات بتواند دستورهایی مانند «قطعه قرمز را بردار و در سبد بگذار» اجرا کند، باید محیط را تشخیص دهد، دستور را تفسیر کند و حرکت مناسب را تولید کند.
در اینجا دو مفهوم مهم مطرح میشوند:
Physical AI: هوش مصنوعیای که با دنیای فیزیکی تعامل دارد.
VLA: مدلهایی که اطلاعات بینایی و زبان را به عمل رباتیک مرتبط میکنند.
با این حال، حتی مدل هوش مصنوعی پیشرفته نیز جای کنترلرهای ایمنی، برنامهریزی دقیق حرکت و سامانههای نظارتی را نمیگیرد. در یک ربات صنعتی قابلاعتماد، این اجزا باید بهصورت هماهنگ طراحی شوند.
برای مطالعه بیشتر، مقالههای «هوش مصنوعی فیزیکی (Physical AI) چیست؟» و «VLA چیست؟ چگونه رباتها میبینند، زبان را میفهمند و عمل میکنند؟» را نیز بخوانید.
آیا تولید انبوه رباتهای انساننما در سال ۲۰۲۶ آغاز شده است؟
باید میان ساخت خط تولید، تولید آزمایشی، تولید انبوه و تحویل تجاری تفاوت گذاشت.
در سپتامبر ۲۰۲۶، XPENG راهاندازی خط تولید ربات IRON را اعلام کرد و از خودکارسازی بیش از ۸۰ درصدی فرایندهای اصلی خبر داد. این یک نشانه مهم از حرکت صنعت به سمت تولید مقیاسپذیر است؛ اما بهتنهایی میزان تولید نهایی، قیمت تمامشده یا حجم تحویل به مشتریان را مشخص نمیکند.
همچنین، شرکتهایی مانند Figure، Agility Robotics و Boston Dynamics در حال گسترش همکاریهای صنعتی، آموزش رباتها و توسعه نسلهای جدید هستند.
برای آنکه بگوییم تولید انبوه اقتصادی تحقق یافته، باید اطلاعات بیشتری در دسترس باشد:
- تعداد رباتهای واقعاً ساخته و تحویلشده
- هزینه تولید هر واحد
- نرخ خرابی و نیاز به تعمیر
- ساعات کار مفید
- میزان موفقیت در انجام وظایف
- تعداد کارکنان موردنیاز برای نظارت
- هزینه عملیاتی در مقایسه با راهکارهای جایگزین
تا زمانی که این معیارها در مقیاس صنعتی و در چندین محیط کاری تأیید نشوند، بهتر است درباره تولید انبوه با احتیاط صحبت کنیم.
آینده رباتهای انساننما به کدام سمت میرود؟
احتمالاً پیشرفت این رباتها بهصورت تدریجی اتفاق خواهد افتاد.
در کوتاهمدت، وظایف مشخص صنعتی و لجستیکی که قابلاندازهگیری و نسبتاً تکراری هستند، فرصتهای مناسبتری برای استفاده از ربات انساننما فراهم میکنند.
در مرحله بعد، پیشرفت مدلهای هوش مصنوعی، سنسورها، عملگرها و روشهای آموزش ممکن است به رباتها اجازه دهد وظایف متنوعتری را در محیطهای کمتر ساختاریافته انجام دهند.
بااینحال، تعمیم مهارت از یک وظیفه به وظیفه دیگر، تعامل ایمن با انسان، هزینه نگهداری و قابلیت اطمینان همچنان چالشهای مهمی خواهند بود.
ممکن است در آینده، یک کارخانه از ترکیب چند نوع اتوماسیون استفاده کند: رباتهای صنعتی ثابت برای کارهای بسیار سریع، رباتهای متحرک برای انتقال کالا و رباتهای انساننما برای وظایفی که به انعطافپذیری بیشتری نیاز دارند.
در چنین شرایطی، رقابت بر سر این نخواهد بود که کدام ربات بیشترین شباهت را به انسان دارد؛ بلکه این خواهد بود که کدام راهکار با کمترین هزینه، بیشترین کار مفید را با ایمنی و قابلیت اطمینان مناسب انجام میدهد.
جمعبندی
سال ۲۰۲۶ نقطه مهمی در مسیر تجاریسازی رباتهای انساننماست. گزارشهای صنعتی از BMW، Figure AI، Agility Robotics، Boston Dynamics، XPENG و Hexagon Robotics نشان میدهند که این فناوری از آزمایشگاه خارج شده و در حال ورود تدریجی به محیطهای واقعی است.
بااینحال، ربات انساننما هنوز راه زیادی تا جایگزینی عمومی نیروی انسانی دارد. عملکرد قابلاعتماد، هزینه کل مالکیت، مصرف انرژی، تعمیر و نگهداری و ایمنی، معیارهای مهمتری از نمایشهای جذاب هستند.
آینده رباتهای انساننما نه فقط به هوش مصنوعی، بلکه به پیشرفت همزمان مکانیک، الکترونیک، کنترل، باتری، نرمافزار و مهندسی صنعتی وابسته است.
مهمترین سؤال دیگر صرفاً این نیست که آیا میتوان رباتی ساخت که مانند انسان حرکت کند؛ بلکه این است که آیا میتوان رباتی ساخت که در یک محیط واقعی، کاری مفید را بهصورت ایمن، پایدار و اقتصادی انجام دهد.
منابع استفاده شده
BMW Group — ورود رباتهای انساننما به کارخانه لایپزیگ و تجربه Figure 02
Agility Robotics — معرفی Digit 5 در سپتامبر ۲۰۲۶
Boston Dynamics — مرکز آموزش و توسعه کاربردهای صنعتی Atlas
XPENG — خط تولید ربات انساننمای IRON