هوش مصنوعی فیزیکی (Physical AI) چیست؟
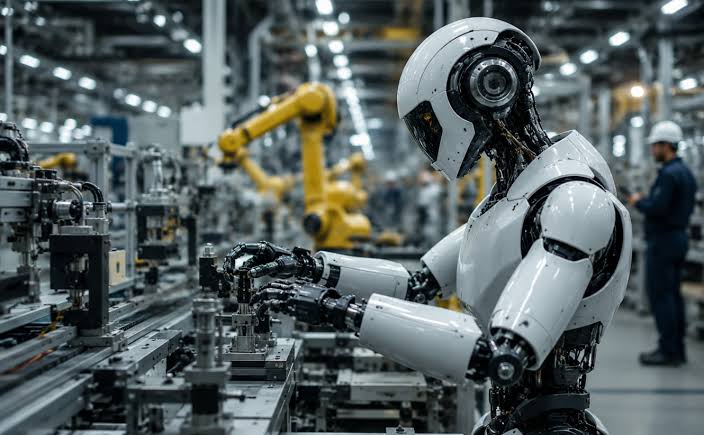
هوش مصنوعی فیزیکی (Physical AI) چیست؟ وقتی هوش مصنوعی وارد دنیای رباتها میشود
تا چند سال پیش، بیشتر کاربردهای هوش مصنوعی در دنیای دیجیتال اتفاق میافتاد؛ مدلهای هوش مصنوعی متن را تحلیل میکردند، تصویر تولید میکردند، به سؤالها پاسخ میدادند یا دادههای مختلف را پردازش میکردند.
اما یک تغییر مهم در حال شکلگیری است: هوش مصنوعی دیگر فقط قرار نیست اطلاعات را پردازش کند؛ قرار است در دنیای واقعی عمل کند.
روباتی را تصور کنید که فقط برای انجام یک حرکت از پیش برنامهریزی نشده، بلکه میتواند محیط اطراف خود را ببیند، یک شیء ناشناخته را تشخیص دهد، درباره بهترین روش برداشتن آن تصمیم بگیرد و سپس با استفاده از موتور، سروو و دست رباتیک آن را جابهجا کند.
این همان حوزهای است که امروز با اصطلاح Physical AI یا هوش مصنوعی فیزیکی شناخته میشود.
در این مقاله بررسی میکنیم Physical AI دقیقاً چیست، چه تفاوتی با هوش مصنوعی معمولی دارد، چگونه به رباتها امکان درک و تصمیمگیری میدهد و چرا شرکتهایی مانند Google DeepMind و NVIDIA در سال ۲۰۲۶ سرمایهگذاری گستردهای روی این حوزه انجام دادهاند.
هوش مصنوعی فیزیکی چیست؟
Physical AI به سامانههای هوش مصنوعی گفته میشود که توانایی درک و تعامل با دنیای فیزیکی را دارند.
یک مدل هوش مصنوعی معمولی ممکن است یک تصویر را تحلیل کند و بگوید:
«این یک بطری آب است.»
اما یک سیستم Physical AI باید بتواند مراحل بیشتری را انجام دهد:
- بطری را در تصویر پیدا کند.
- موقعیت و جهت آن را تخمین بزند.
- شرایط محیط را درک کند.
- مسیر مناسب برای نزدیک شدن به بطری را محاسبه کند.
- نقطه مناسب برای گرفتن بطری را انتخاب کند.
- حرکت بازوی ربات را برنامهریزی کند.
- موتورهای مفاصل را کنترل کند.
- با استفاده از سنسورها بررسی کند که بطری واقعاً گرفته شده است.
- در صورت تغییر شرایط، حرکت خود را اصلاح کند.
بنابراین Physical AI در واقع محل اتصال چند حوزه مختلف است:
Artificial Intelligence + Computer Vision + Robotics + Sensors + Control + Actuators
یا به زبان سادهتر:
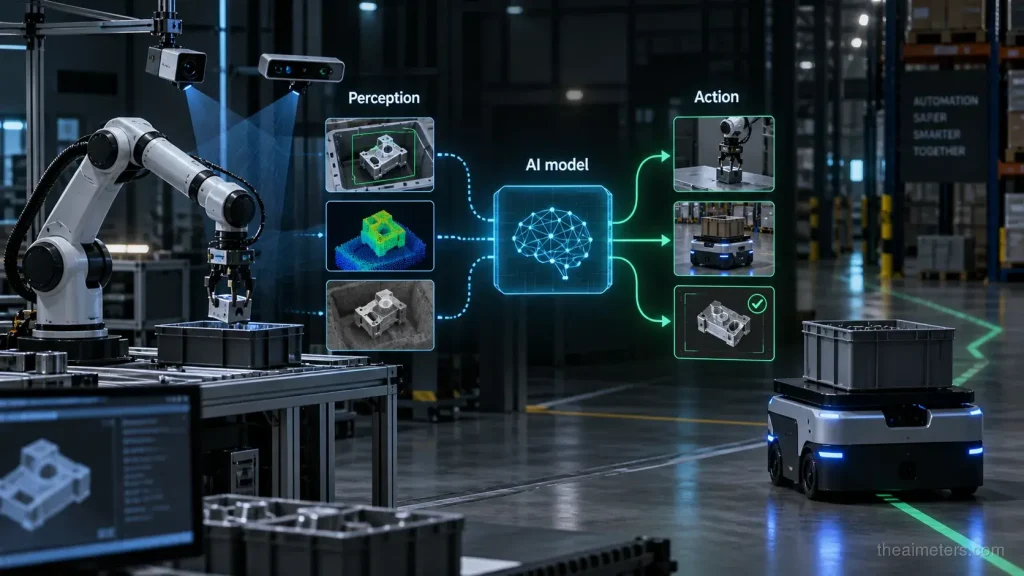
دیدن → درک کردن → تصمیم گرفتن → عمل کردن → دریافت بازخورد
همین حلقه بازخورد است که هوش مصنوعی فیزیکی را از یک مدل صرفاً نرمافزاری جدا میکند.
تفاوت هوش مصنوعی معمولی با Physical AI چیست؟
برای درک بهتر موضوع، یک چتبات و یک ربات هوشمند را مقایسه کنیم.
یک مدل زبانی میتواند درباره نحوه برداشتن یک لیوان توضیح بدهد؛ اما خودش موتور، مفصل یا دست ندارد که این کار را انجام دهد.
در مقابل، یک ربات مجهز به Physical AI باید بین اطلاعات دیجیتال و حرکت فیزیکی ارتباط برقرار کند.
در یک معماری ساده میتوان این فرآیند را به شکل زیر تصور کرد:
دوربین و سنسورها
↓
درک محیط
↓
مدل هوش مصنوعی
↓
برنامهریزی حرکت
↓
کنترلر ربات
↓
موتورها و عملگرها
↓
حرکت ربات
↓
بازخورد سنسورها
↓
تصمیم جدید
در واقع ربات دائماً در یک حلقه بسته قرار دارد.
این موضوع بسیار مهم است، زیرا در دنیای واقعی تقریباً هیچ چیز کاملاً ثابت نیست.
چرا رباتها به هوش مصنوعی نیاز دارند؟
روباتهای صنعتی سنتی سالهاست که بسیار دقیق کار میکنند؛ پس چرا باید به سراغ AI برویم؟
پاسخ در انعطافپذیری است.
یک ربات صنعتی کلاسیک معمولاً برای یک محیط مشخص و یک مجموعه وظیفه مشخص برنامهریزی میشود.
برای مثال ممکن است بازوی رباتیک همیشه:
- قطعه را از نقطه A بردارد
- آن را به نقطه B منتقل کند
- آن را در موقعیت مشخص قرار دهد
- این چرخه را هزاران بار تکرار کند.
اگر قطعه دقیقاً در همان محل باشد، این روش فوقالعاده است.
اما اگر قطعه چند سانتیمتر جابهجا شود، شکل آن تغییر کند یا یک مانع جدید وارد محیط شود، سیستم ممکن است نیازمند برنامهریزی مجدد باشد.
Physical AI تلاش میکند ربات را از یک ماشین کاملاً وابسته به برنامههای ثابت، به سیستمی تبدیل کند که بتواند محیط را درک کرده و خودش را با شرایط جدید تطبیق دهد.
ربات چگونه «میبیند»؟
یکی از مهمترین اجزای Physical AI، Perception یا ادراک محیط است.
دوربین ربات صرفاً یک دوربین معمولی نیست. اطلاعات تصویری باید به دادهای تبدیل شود که سیستم بتواند از آن برای تصمیمگیری استفاده کند.
برای مثال ربات ممکن است از موارد زیر استفاده کند:
- دوربین RGB
- دوربین عمقسنج
- Stereo Camera
- LiDAR
- IMU
- سنسورهای نیرو و گشتاور
- انکودرهای موتور
- سنسورهای مجاورت
- سنسورهای لمسی
ترکیب اطلاعات این سنسورها به ربات کمک میکند نهتنها بفهمد چه چیزی در مقابل آن قرار دارد، بلکه متوجه شود کجا قرار دارد، چگونه قرار گرفته و چگونه باید با آن تعامل کند.
به این فرآیند معمولاً Sensor Fusion گفته میشود.
بینایی ماشین در Physical AI
فرض کنیم ربات باید یک پیچ را از روی میز بردارد.
برای انسان، این کار بسیار ساده است؛ اما برای یک ماشین مجموعهای از مسائل مختلف وجود دارد.
ربات باید تشخیص دهد:
- پیچ کجاست؟
- طول و قطر آن چقدر است؟
- محور آن در چه جهتی قرار گرفته؟
- آیا بخشی از آن زیر قطعه دیگری است؟
- بهترین نقطه برای گرفتن آن کجاست؟
- آیا مسیر بازو آزاد است؟
- چه میزان نیرویی باید به آن وارد شود؟
اینجاست که Computer Vision، مدلهای چندوجهی و الگوریتمهای رباتیک با یکدیگر ترکیب میشوند.
VLA چیست؟
یکی از اصطلاحات مهم در نسل جدید رباتیک، VLA یا Vision-Language-Action است.
VLA مخفف:
Vision + Language + Action
است.
ایده اصلی این است که مدل بتواند اطلاعات تصویری و دستورات زبانی را دریافت کند و در نهایت به عمل رباتیک تبدیل کند.
برای مثال کاربر میگوید:
«بطری قرمز را بردار و داخل جعبه بگذار.»
سیستم باید:
Language → فهم دستور
Vision → پیدا کردن بطری و جعبه
Reasoning → تعیین روش انجام کار
Action → تولید حرکات موردنیاز ربات
را انجام دهد.
Google DeepMind در سال ۲۰۲۶ مدل Gemini Robotics 2 را بهعنوان یک مدل VLA معرفی کرده که برای کنترل انواع مختلف ربات، از رباتهای دو بازویی تا رباتهای انساننما، طراحی شده است. این مدل همچنین روی کنترل کل بدن، دستکاری اشیا و سازگاری با شرایط جدید تمرکز دارد.
این تغییر مهمی در معماری رباتیک محسوب میشود؛ زیرا مدل هوش مصنوعی دیگر فقط نقش «تشخیص تصویر» را ندارد و میتواند در زنجیره تصمیمگیری و کنترل نیز وارد شود.
Embodied AI چیست؟
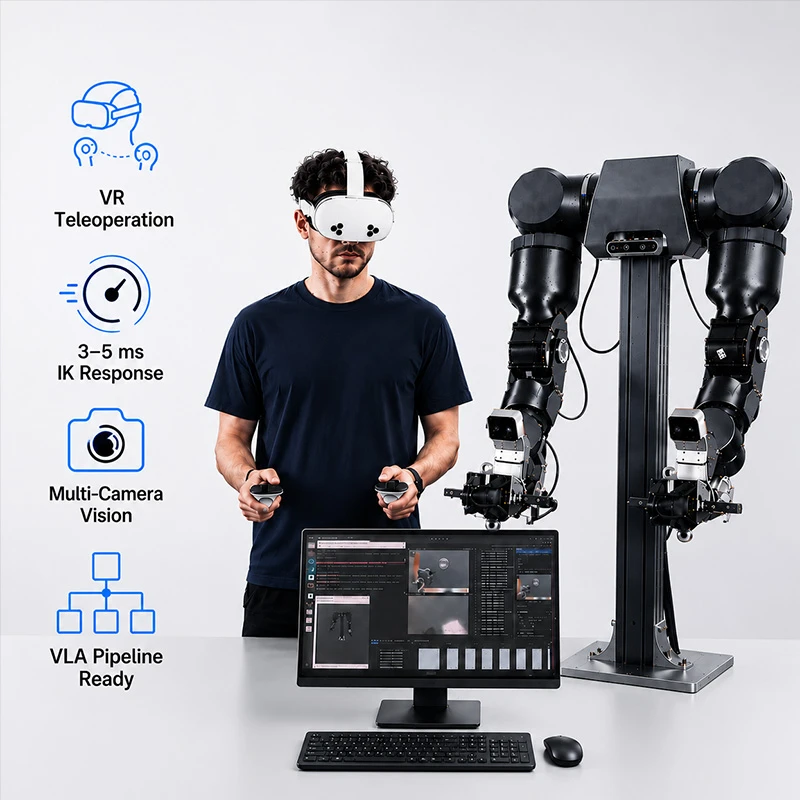
اصطلاح دیگری که در کنار Physical AI زیاد دیده میشود Embodied AI یا «هوش مصنوعی تجسمیافته» است.
ایده اصلی این است که هوش مصنوعی در یک بدن فیزیکی قرار میگیرد و از طریق تعامل با محیط، اطلاعات دریافت و عمل میکند.
یک انسان را در نظر بگیرید.
ما فقط با چشم خود محیط را نمیبینیم. مغز اطلاعات چشم، گوش، حس تعادل، حس لامسه و وضعیت بدن را با یکدیگر ترکیب میکند.
روباتهای نسل جدید نیز باید تا حدی چنین حلقهای داشته باشند:
Perception → Reasoning → Planning → Action → Feedback
بنابراین یک ربات هوشمند فقط یک «کامپیوتر متصل به چند موتور» نیست.
ترکیب نرمافزار، سختافزار، سنسورها، کنترل و مدل AI است که رفتار هوشمند را ایجاد میکند.
نقش موتور و کنترلر در Physical AI
یک اشتباه رایج این است که تصور کنیم وقتی AI تصمیم گرفت، مستقیماً موتور را کنترل میکند.
در یک سیستم واقعی، معمولاً چند لایه بین مدل هوش مصنوعی و موتور وجود دارد.
برای مثال:
AI Model
↓
Task Planner
↓
Motion Planner
↓
Controller
↓
Motor Driver
↓
Motor
مدل AI ممکن است تصمیم بگیرد که «دست ربات به سمت لیوان حرکت کند».
اما تبدیل این تصمیم به جریان، ولتاژ، سرعت، موقعیت و گشتاور موتور وظیفه لایههای پایینتر سیستم است.
در اینجا مفاهیمی مانند:
- PID Control
- Trajectory Planning
- Inverse Kinematics
- Forward Kinematics
- Torque Control
- Position Control
- Velocity Control
اهمیت پیدا میکنند.
بنابراین Physical AI قرار نیست علم کنترل کلاسیک را حذف کند؛ بلکه در بسیاری از معماریها یک لایه هوشمند بالاتر از سیستم کنترل قرار میگیرد.
نقش ROS 2 در رباتیک مدرن
وقتی تعداد سنسورها، موتورها و نرمافزارهای ربات زیاد میشود، مدیریت ارتباط بین اجزای سیستم دشوار خواهد شد.
اینجاست که ROS 2 یا Robot Operating System 2 اهمیت پیدا میکند.
ROS 2 یک سیستمعامل به معنای سنتی نیست؛ بلکه یک چارچوب نرمافزاری برای توسعه نرمافزار رباتیک است.
با استفاده از ROS 2 میتوان بخشهای مختلف یک ربات را به صورت ماژولار به یکدیگر متصل کرد.
برای مثال:
Camera Node
→ تصویر
Object Detection Node
→ تشخیص شیء
Localization Node
→ موقعیت ربات
Motion Planning Node
→ مسیر حرکت
Controller Node
→ فرمان حرکتی
این معماری باعث میشود توسعه و آزمایش سیستمهای پیچیده رباتیک سادهتر شود.
در سال ۲۰۲۶، NVIDIA نسخه Isaac ROS 5.0 را منتشر کرده که مجموعهای از ابزارهای شتابیافته برای ROS 2، ادراک، مکانیابی، برنامهریزی حرکت و اجرای مدلهای AI روی سختافزارهای NVIDIA فراهم میکند. این نسخه از ROS 2 Lyrical نیز پشتیبانی میکند و هدف آن سادهتر کردن ساخت و استقرار رباتهای مجهز به Physical AI است.
چرا Edge AI برای رباتها مهم است؟
یکی از چالشهای مهم رباتیک، Latency یا تأخیر است.
فرض کنید رباتی باید در یک محیط متحرک تصمیم بگیرد.
اگر تصویر دوربین ابتدا به سرور ابری ارسال شود، سپس پردازش شود و نتیجه دوباره به ربات برگردد، تأخیر شبکه میتواند برای بعضی کاربردها مشکلساز شود.
به همین دلیل بخشی از پردازش AI میتواند مستقیماً روی خود ربات انجام شود.
به این معماری Edge AI گفته میشود.
مزایای آن شامل:
- کاهش تأخیر
- کاهش وابستگی به اینترنت
- حفظ بهتر حریم خصوصی
- امکان کار در محیطهای بدون اینترنت
- پاسخ سریعتر به اتفاقات
است.
Google DeepMind نیز در سال ۲۰۲۶ نسخه Gemini Robotics On-Device 2 را معرفی کرده که برای اجرای محلی روی سختافزار ربات طراحی شده است. طبق اطلاعات منتشرشده، این مدل برای شرایطی که اتصال شبکه محدود یا نامناسب است بهینه شده و میتواند با انواع مختلف بدنههای رباتیک سازگار شود.
این موضوع نشان میدهد آینده رباتیک احتمالاً فقط به مدلهای ابری وابسته نخواهد بود و پردازش هوش مصنوعی روی خود ماشین اهمیت بیشتری پیدا خواهد کرد.
شبیهسازی؛ قبل از اینکه ربات را به دنیای واقعی بفرستیم
ساخت و آزمایش یک ربات واقعی گران و زمانبر است.
اگر بخواهیم یک الگوریتم جدید را روی ربات واقعی آزمایش کنیم، ممکن است ربات سقوط کند، موتور آسیب ببیند یا قطعهای خراب شود.
به همین دلیل شبیهسازی نقش بسیار مهمی در Physical AI دارد.
در محیط شبیهسازی میتوان:
- ربات را ساخت
- سنسورها را شبیهسازی کرد
- محیط واقعی را مدل کرد
- هزاران سناریو ایجاد کرد
- الگوریتمهای کنترل را آزمایش کرد
- مدل AI را آموزش داد
و سپس مدل آموزشدیده را به سختافزار واقعی منتقل کرد.
این فرآیند معمولاً با مفهوم Sim-to-Real شناخته میشود.
Digital Twin چه نقشی دارد؟
یکی از فناوریهای مرتبط با این موضوع Digital Twin یا دوقلوی دیجیتال است.
در این روش، یک مدل دیجیتال از ماشین یا محیط واقعی ایجاد میشود.
برای مثال میتوان یک کارخانه را در محیط مجازی شبیهسازی کرد و در آن:
- مسیر حرکت رباتها
- برخورد احتمالی
- زمانبندی عملیات
- مصرف انرژی
- رفتار سنسورها
- شرایط کاری
را بررسی کرد.
هرچه شبیهسازی به دنیای واقعی نزدیکتر باشد، انتقال الگوریتم از محیط مجازی به سختافزار واقعی نیز آسانتر خواهد بود.
NVIDIA در اکوسیستم رباتیک خود از Isaac Sim و مدلهای شبیهسازی و World Model برای توسعه و ارزیابی سیستمهای Physical AI استفاده میکند.
آیا Physical AI فقط برای رباتهای انساننماست؟
خیر.
این یکی از مهمترین نکات درباره Physical AI است.
ربات انساننما فقط یکی از انواع سختافزارهایی است که میتواند از این فناوری استفاده کند.
Physical AI میتواند در موارد مختلفی به کار گرفته شود:
بازوهای صنعتی
برای تشخیص قطعات، گرفتن اشیا و انجام عملیات مونتاژ.
رباتهای متحرک
برای جابهجایی کالا در کارخانهها و انبارها.
رباتهای چهارپا
برای حرکت در محیطهای دشوار و ناهموار.
رباتهای خدماتی
برای استفاده در هتل، بیمارستان، فروشگاه، فرودگاه و رستوران.
ماشینهای خودران
برای درک محیط و تصمیمگیری در شرایط متغیر.
ماشینآلات صنعتی
برای کنترل و اتوماسیون فرآیندهای پیچیده.
بنابراین Physical AI را بهتر است یک لایه هوشمندی برای ماشینهای فیزیکی بدانیم، نه نام یک نوع خاص از ربات.
NVIDIA، Google و رقابت برای ساخت «مغز ربات»
یکی از نشانههای جدی شدن این حوزه، ورود شرکتهای بزرگ هوش مصنوعی به رباتیک است.
NVIDIA در اکوسیستم Physical AI خود روی مجموعهای از فناوریها مانند Isaac، Jetson، GR00T، Cosmos و ابزارهای شبیهسازی تمرکز کرده است.
در سال ۲۰۲۶ این شرکت از همکاری با مجموعه بزرگی از شرکتهای رباتیک و صنعتی برای توسعه Physical AI در مقیاس واقعی خبر داده است. این مجموعه شامل شرکتهایی در حوزه رباتهای صنعتی، انساننما، جراحی و اتوماسیون است.
از طرف دیگر، Google DeepMind نیز خانواده Gemini Robotics را توسعه داده است.
در معماری Google، VLA وظیفه تبدیل ادراک و دستور به عمل ربات را بر عهده دارد و مدلهای Embodied Reasoning برای درک محیط و برنامهریزی پیچیدهتر استفاده میشوند.
این روند نشان میدهد که رقابت آینده فقط بر سر ساخت «بهترین مدل زبانی» نیست؛ بلکه بخشی از رقابت به ساخت مدلهایی مربوط میشود که بتوانند دنیای فیزیکی را درک کنند و روی آن اثر بگذارند.
GR00T و نسل جدید مدلهای رباتیک
یکی از پروژههای مهم NVIDIA در این حوزه، Isaac GR00T است؛ خانوادهای از مدلهای پایه برای رباتیک، بهخصوص رباتهای انساننما.
NVIDIA در نسخه GR00T N1.6 از یک مدل پایه بینایی-زبانی و معماری بهبودیافته برای کنترل رباتهای انساننما استفاده کرده و عملکرد آن را روی محیطهای شبیهسازی و چند ربات واقعی بررسی کرده است.
هدف چنین مدلهایی این است که به جای برنامهنویسی جداگانه برای تکتک رفتارهای ربات، یک مدل عمومیتر بتواند مجموعه بزرگتری از مهارتها را یاد بگیرد.
این تغییر میتواند توسعه ربات را از:
Program Every Movement
به سمت:
Train a General Robot Model
حرکت دهد.
البته فاصله میان این دو هنوز بسیار زیاد است.
چالش بزرگ: دنیای واقعی بسیار پیچیدهتر از دادههای آموزشی است
با وجود پیشرفتهای زیاد، Physical AI هنوز با مشکلات اساسی روبهرو است.
یک مدل ممکن است در آزمایشگاه عملکرد بسیار خوبی داشته باشد، اما دنیای واقعی شرایط متفاوتی دارد.
برای مثال:
- نور محیط تغییر میکند.
- اشیا در موقعیتهای مختلف قرار میگیرند.
- سطوح لغزنده میشوند.
- یک انسان ناگهان وارد مسیر میشود.
- جسم موردنظر ممکن است شکننده باشد.
- سنسور ممکن است نویز داشته باشد.
- موتور ممکن است خطای مکانیکی داشته باشد.
- شبکه ممکن است قطع شود.
ربات باید بتواند در چنین شرایطی تصمیم مناسب بگیرد.
این موضوع باعث میشود ایمنی و قابلیت اطمینان در رباتیک بسیار مهمتر از یک نرمافزار معمولی باشد.
اگر یک چتبات پاسخ اشتباهی بدهد، ممکن است کاربر پاسخ را نادیده بگیرد.
اما اگر یک ربات صنعتی فرمان اشتباهی صادر کند، ممکن است به تجهیزات یا انسان آسیب برسد.
آیا هوش مصنوعی جای برنامهنویسی ربات را میگیرد؟
احتمالاً نه؛ بلکه نقش برنامهنویس تغییر خواهد کرد.
در گذشته توسعهدهنده ممکن بود بسیاری از رفتارهای ربات را به صورت صریح برنامهریزی کند.
در نسل جدید، بخشی از رفتار میتواند از طریق:
- مدلهای AI
- دادههای آموزشی
- Demonstration
- Reinforcement Learning
- Simulation
- VLA Models
یاد گرفته شود.
اما همچنان مهندسی سیستم، کنترل، برق، مکانیک، سنسورها، ارتباطات و ایمنی ضروری خواهند بود.
به بیان دیگر:
AI جای مهندسی رباتیک را نمیگیرد؛ بلکه ابزارهای مهندسی رباتیک را قدرتمندتر میکند.
آینده Physical AI چگونه خواهد بود؟
اگر روند فعلی ادامه پیدا کند، رباتها به تدریج از ماشینهایی که فقط یک وظیفه مشخص را انجام میدهند به سیستمهایی تبدیل خواهند شد که میتوانند مجموعه بزرگتری از وظایف را در محیطهای متغیر انجام دهند.
ممکن است در آینده به جای اینکه برای هر مدل ربات نرمافزار کاملاً متفاوتی نوشته شود، یک مدل هوش مصنوعی عمومیتر داشته باشیم که بتواند خود را با سختافزارهای مختلف تطبیق دهد.
در این سناریو، یک مدل میتواند روی:
- بازوی صنعتی
- ربات متحرک
- ربات انساننما
- ربات خدماتی
با تغییرات لازم اجرا شود.
البته هنوز تا رسیدن به یک «ربات عمومی» که بتواند تقریباً هر کاری را مانند انسان انجام دهد فاصله زیادی وجود دارد.
اما اتفاق مهم این است که اجزای لازم برای ساخت چنین سیستمهایی اکنون در حال کنار هم قرار گرفتن هستند:
مدلهای چندوجهی + VLA + بینایی ماشین + Edge AI + سنسورها + کنترل ربات + شبیهسازی + سختافزارهای قدرتمند
و این ترکیب همان چیزی است که Physical AI را به یکی از مهمترین حوزههای مهندسی و هوش مصنوعی در دهه آینده تبدیل کرده است.
جمعبندی
Physical AI را میتوان نسل جدیدی از هوش مصنوعی دانست که هدف آن فقط تولید محتوا یا پردازش اطلاعات نیست؛ بلکه درک محیط فیزیکی و انجام عمل در دنیای واقعی است.
برای رسیدن به چنین سیستمی، یک مدل AI به تنهایی کافی نیست. دوربین و سنسور باید محیط را اندازهگیری کنند، مدل هوش مصنوعی باید اطلاعات را تفسیر کند، سیستم برنامهریزی باید تصمیم بگیرد، کنترلر باید حرکت را محاسبه کند و در نهایت موتور و عملگر باید آن تصمیم را اجرا کنند.
به همین دلیل آینده رباتیک احتمالاً متعلق به یک فناوری منفرد نخواهد بود.
بلکه حاصل ترکیب هوش مصنوعی، الکترونیک، مکانیک، کنترل، سنسورها و نرمافزار خواهد بود.
و شاید مهمترین تغییر همین باشد:
هوش مصنوعی از صفحه نمایش خارج میشود و وارد دنیای فیزیکی میشود.
منابع و مطالعه بیشتر
- Google DeepMind — Gemini Robotics و مدلهای VLA
- NVIDIA — Isaac ROS و زیرساخت Physical AI
- NVIDIA Research — GR00T N1.6
- NVIDIA — Physical AI و اکوسیستم رباتیک
VLA چیست؟ چگونه رباتها میبینند، زبان را میفهمند و عمل میکنند؟