مکانیزم اسپیرال وندینگ چگونه کار میکند؟
بررسی موتور، مارپیچ و سیستم تحویل
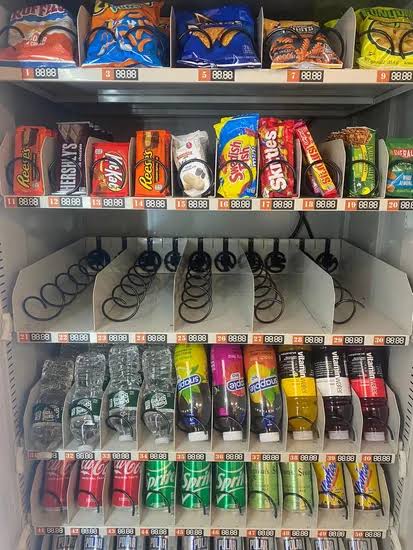
اگر درون یک ماشین فروش خودکار تنقلات یا محصولات بستهبندیشده را دیده باشید، احتمالاً ردیفهایی از مارپیچهای فلزی را مشاهده کردهاید که محصولات بین حلقههای آن قرار گرفتهاند.
این مکانیزم یکی از شناختهشدهترین روشهای تحویل محصول در ماشینهای فروش خودکار است. ساختار آن در نگاه اول ساده به نظر میرسد: یک موتور، یک مارپیچ و چند محصول. اما برای اینکه دستگاه بتواند در هر تراکنش دقیقاً یک محصول را تحویل دهد، جزئیات مکانیکی و کنترلی بسیار بیشتری درگیر هستند.
در این مقاله بررسی میکنیم مکانیزم اسپیرال وندینگ چگونه کار میکند، مارپیچ چگونه محصول را حرکت میدهد، موتور چه نقشی دارد، چرا انتخاب گام مارپیچ مهم است و سیستم چگونه متوجه میشود که محصول واقعاً تحویل داده شده است.
مکانیزم اسپیرال چیست؟
در مکانیزم اسپیرال، یک سیم فلزی به شکل مارپیچ یا Helical Coil روی یک محور قرار گرفته است.
محصول بین حلقههای مارپیچ قرار میگیرد و قسمت پایینی آن روی سطح قفسه یا مسیر نگهدارنده قرار دارد.
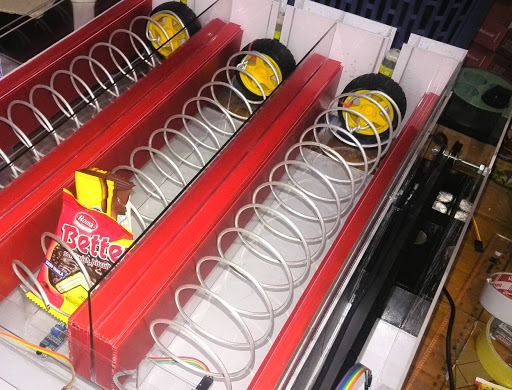
وقتی مارپیچ میچرخد، حلقههای آن بهصورت تدریجی به محصول نیرو وارد میکنند و محصول را در امتداد قفسه به سمت محل خروج حرکت میدهند.
در انتهای مسیر، محصول از لبه قفسه عبور کرده و وارد قسمت تحویل میشود.
بنابراین میتوان عملکرد کلی را به شکل زیر خلاصه کرد:
چرخش موتور → چرخش مارپیچ → حرکت محصول → رسیدن به انتهای قفسه → تحویل محصول
این اصل از دههها قبل در طراحی ماشینهای فروش خودکار مورد استفاده قرار گرفته و هنوز هم یکی از روشهای متداول برای محصولات بستهبندیشده است.
اجزای اصلی مکانیزم اسپیرال
یک مکانیزم اسپیرال معمولاً از چند بخش اصلی تشکیل میشود:
- موتور یا عملگر
- مارپیچ فلزی
- محور یا رابط انتقال حرکت
- قفسه یا سطح نگهدارنده
- راهنمای جانبی محصول
- اتصال مارپیچ به موتور
- سیستم تشخیص موقعیت
- سیستم تشخیص تحویل
در طراحیهای مختلف، جزئیات این اجزا متفاوت است؛ اما اصل عملکرد تقریباً یکسان باقی میماند.
مارپیچ چگونه محصول را حرکت میدهد؟
فرض کنید چند بسته محصول پشت سر هم داخل یک مارپیچ قرار گرفتهاند.
هر محصول در فضای بین دو حلقه متوالی مارپیچ قرار دارد.
با چرخش مارپیچ، نقطه تماس سیم مارپیچ با محصول تغییر میکند و محصول در راستای محور مارپیچ جلو میرود.
در واقع مارپیچ مانند یک پیچ مکانیکی بسیار بزرگ عمل میکند، با این تفاوت که محصول در فضای بین رزوههای آن قرار گرفته است.
اگر مارپیچ یک دور کامل بچرخد، مقدار جابهجایی محصول به هندسه مارپیچ و نحوه قرار گرفتن محصول بستگی دارد.
به همین دلیل شکل مارپیچ و فاصله بین حلقههای آن اهمیت زیادی دارد.
گام مارپیچ یا Pitch چیست؟
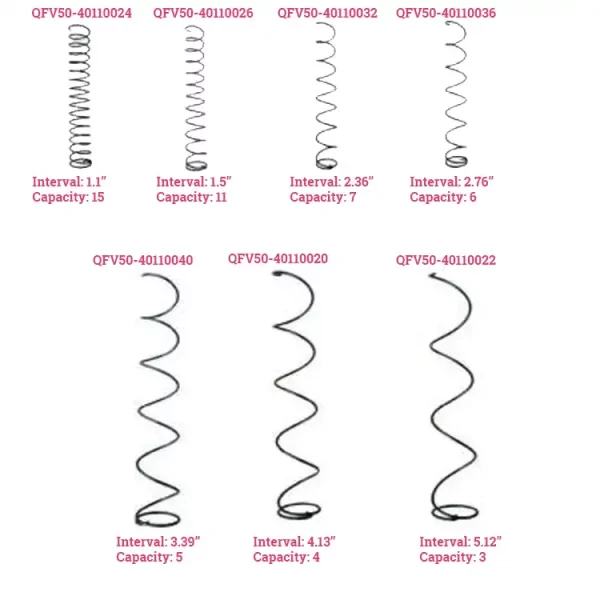
یکی از مهمترین پارامترهای مکانیزم اسپیرال، Pitch یا گام مارپیچ است.
گام را میتوان بهصورت فاصله محوری بین دو حلقه متوالی مارپیچ در نظر گرفت.
برای مثال، اگر فاصله بین حلقهها کم باشد، فضای موجود برای قرار گرفتن محصول کوچکتر خواهد بود.
اگر فاصله زیاد باشد، محصول فضای بیشتری خواهد داشت.
بنابراین انتخاب گام مارپیچ باید با ابعاد محصول هماهنگ باشد.
این موضوع برای محصولات مختلف اهمیت زیادی دارد، زیرا یک بسته باریک و یک بسته پهن الزاماً به یک مارپیچ با مشخصات یکسان نیاز ندارند.
در مستندات برخی ماشینهای تجاری نیز صراحتاً تأکید شده است که محصول نباید در فضای مارپیچ تحت فشار قرار گیرد و در صورت تنگ بودن فضای آن باید از مارپیچ با گام بزرگتر استفاده شود.
چرا گام نامناسب میتواند مشکل ایجاد کند؟
فرض کنیم محصول از فضای بین حلقههای مارپیچ بزرگتر باشد.
در این حالت ممکن است:
- محصول بین حلقهها گیر کند.
- موتور تحت بار بیشتری قرار بگیرد.
- حرکت محصول نامنظم شود.
- بستهبندی محصول آسیب ببیند.
- محصول با محصول بعدی تداخل پیدا کند.
از طرف دیگر اگر فاصله حلقهها بیش از حد زیاد باشد، ممکن است محصول به شکل مناسبی مهار نشود.
بنابراین طراحی مارپیچ فقط مسئله «چند دور سیم فلزی» نیست؛ بلکه باید بر اساس ابعاد واقعی محصول انجام شود.
موتور مارپیچ چه کاری انجام میدهد؟
موتور وظیفه دارد گشتاور لازم برای چرخاندن مارپیچ را ایجاد کند.
در بسیاری از وندینگها از موتورهای کوچک گیربکسدار استفاده میشود، زیرا حرکت مارپیچ به سرعت خیلی زیادی نیاز ندارد اما باید گشتاور کافی برای حرکت محصول وجود داشته باشد.
گیربکس باعث میشود:
- سرعت خروجی کاهش پیدا کند.
- گشتاور افزایش پیدا کند.
- کنترل حرکت آسانتر شود.
انتخاب موتور باید با توجه به شرایط واقعی انجام شود.
وزن محصول، اصطکاک قفسه، تعداد محصولات، وضعیت قرارگیری محصول و حتی نوع بستهبندی میتوانند روی بار مکانیکی موتور تأثیر بگذارند.
آیا هر مارپیچ به یک موتور نیاز دارد؟
در بسیاری از طراحیهای کلاسیک، هر ردیف محصول یک مارپیچ و هر مارپیچ یک موتور مستقل دارد.
در این حالت کنترلر میتواند مستقیماً مکانیزم مربوط به انتخاب مشتری را فعال کند.
برای مثال:
محصول A → موتور 1
محصول B → موتور 2
محصول C → موتور 3
محصول D → موتور 4
اما طراحیهای مختلفی برای کاهش تعداد موتورها یا استفاده مشترک از عملگرها نیز وجود دارد.
بنابراین تعداد موتورهای یک وندینگ لزوماً برابر با تعداد محصولات قابل فروش آن نیست و به معماری مکانیکی دستگاه بستگی دارد.
چرا موتور نباید فقط بر اساس زمان کنترل شود؟
یک روش ساده برای کنترل موتور این است که مثلاً گفته شود:
موتور را ۲ ثانیه روشن کن.
اما این روش همیشه قابل اعتماد نیست.
سرعت موتور میتواند تحت تأثیر موارد مختلف تغییر کند:
- ولتاژ تغذیه
- بار مکانیکی
- اصطکاک
- وضعیت گیربکس
- دمای موتور
- تغییرات مکانیکی
- وضعیت محصول
در نتیجه دو بار اجرای «۲ ثانیه حرکت» الزاماً دقیقاً یک مقدار حرکت ایجاد نمیکند.
به همین دلیل در طراحیهای دقیقتر، موقعیت یا تعداد دور موتور نیز کنترل میشود.
تشخیص موقعیت مارپیچ
برای اینکه کنترلر بداند مارپیچ چقدر چرخیده است، میتوان از روشهای مختلف استفاده کرد.
برای مثال:
میکروسوئیچ
یک بخش مکانیکی در موقعیت مشخصی از چرخش قرار میگیرد و با رسیدن مارپیچ به آن موقعیت، سوئیچ فعال میشود.
سنسور نوری
یک دیسک یا زبانه متصل به محور میتواند از مقابل سنسور عبور کند و پالس تولید کند.
سنسور Hall
با استفاده از آهنربا و سنسور هال میتوان چرخش یا موقعیت محور را تشخیص داد.
انکودر
انکودر امکان اندازهگیری دقیقتر حرکت محور را فراهم میکند.
هر روش مزایا و محدودیتهای خاص خود را دارد و انتخاب آن به دقت موردنیاز و معماری کنترلر بستگی دارد.
چرا وضعیت توقف مارپیچ مهم است؟
فرض کنید مارپیچ پس از فروش محصول دقیقاً در موقعیت اولیه متوقف نشود.
در این صورت موقعیت محصول بعدی ممکن است تغییر کند.
این موضوع در تراکنشهای بعدی میتواند باعث شود:
- محصول بیش از حد جلو بیاید.
- محصول کمتر از حد لازم حرکت کند.
- محصول بعدی در موقعیت نامناسب قرار بگیرد.
- احتمال فروش دو محصول افزایش پیدا کند.
به همین دلیل برخی مکانیزمها علاوه بر موتور، از سیستم مشخصی برای تعیین یا تنظیم موقعیت توقف مارپیچ استفاده میکنند.
حتی در برخی موتورهای تجاری، امکان تنظیم موقعیت توقف مارپیچ برای بهبود نحوه تحویل محصول در نظر گرفته شده است.
فروش دو محصول به جای یک محصول
یکی از مشکلات مهم در طراحی وندینگ این است که با یک تراکنش، دو محصول تحویل داده شود.
برای مثال اگر دو محصول بیش از حد نزدیک باشند یا مکانیزم در موقعیت مناسبی متوقف نشود، ممکن است محصول دوم نیز از قفسه خارج شود.
این اتفاق از نظر اقتصادی برای اپراتور نامطلوب است و همچنین باعث اختلاف بین موجودی ثبتشده و موجودی واقعی میشود.
به همین دلیل کنترل دقیق حرکت مارپیچ اهمیت زیادی دارد.
سنسور تحویل محصول
کنترل چرخش موتور به تنهایی کافی نیست.
کنترلر باید در صورت امکان بتواند تشخیص دهد که محصول واقعاً از مسیر تحویل عبور کرده است.
یکی از روشهای رایج استفاده از سنسور نوری در مسیر خروجی است.
ساختار ساده میتواند به این شکل باشد:
مارپیچ
   ↓
محصول
   ↓
لبه قفسه
   ↓
مسیر تحویل
   ↓
سنسور نوری
   ↓
دریچه دریافت
وقتی محصول از مقابل سنسور عبور میکند، وضعیت سنسور تغییر کرده و کنترلر متوجه میشود که محصول به مسیر تحویل رسیده است.
چرا تشخیص تحویل از خود حرکت موتور مهمتر است؟
فرض کنیم موتور روشن شده اما محصول گیر کرده است.
اگر سیستم فقط زمان یا حرکت موتور را بررسی کند، ممکن است تصور کند که فروش با موفقیت انجام شده است.
اما اگر سنسور تحویل وجود داشته باشد، سیستم میتواند بین دو وضعیت تفاوت بگذارد:
موتور حرکت کرده است و محصول واقعاً تحویل شده است
این تفاوت در طراحی یک سیستم فروش خودکار قابل اعتماد بسیار مهم است.
الگوریتم ساده فروش یک محصول
یک الگوریتم ساده میتواند به شکل زیر باشد:
انتخاب محصول
↓
بررسی موجودی
↓
تأیید پرداخت
↓
فعالسازی موتور
↓
چرخش مارپیچ
↓
تشخیص محصول
↓
توقف موتور
↓
تأیید تحویل
↓
ثبت فروشدر سیستمهای پیشرفتهتر، بین این مراحل کنترلهای بیشتری نیز وجود دارد.
برای مثال اگر سنسور تحویل فعال نشود، کنترلر میتواند وضعیت خطا را ثبت کند و بر اساس منطق نرمافزار، فرآیند اصلاحی مناسب را اجرا کند.
گیرکردن محصول در مارپیچ
گیرکردن محصول یکی از مشکلات مهمی است که باید در طراحی مکانیزم در نظر گرفته شود.
علل احتمالی عبارتاند از:
- گام نامناسب مارپیچ
- ابعاد نامناسب محصول
- قرارگیری نادرست محصول
- بستهبندی انعطافپذیر
- اصطکاک زیاد
- تغییر شکل بسته
- فاصله نامناسب راهنماهای جانبی
- بار بیش از حد موتور
نکته مهم این است که همه مشکلات تحویل، مشکل الکترونیکی نیستند.
گاهی کنترلر، موتور و سنسورها کاملاً سالم هستند اما هندسه مکانیکی محصول و مارپیچ با یکدیگر سازگار نیستند.
نقش راهنماهای جانبی
در کنار مارپیچ، معمولاً سطوح یا ریلهایی برای هدایت محصول وجود دارد.
وظیفه این قطعات این است که محصول بیش از حد در جهت عرضی حرکت نکند.
بدون راهنمای مناسب، محصول ممکن است هنگام چرخش مارپیچ:
- بچرخد،
- به کنار منحرف شود،
- با محصول مجاور تماس پیدا کند،
- یا از مسیر اصلی خارج شود.
بنابراین طراحی قفسه و راهنما به اندازه خود مارپیچ اهمیت دارد.
چرا همه محصولات برای مکانیزم اسپیرال مناسب نیستند؟
اسپیرال برای بسیاری از محصولات بستهبندیشده مناسب است، اما یک مکانیزم عمومی برای هر محصولی نیست.
برای انتخاب آن باید مواردی مانند اینها بررسی شوند:
ابعاد
آیا محصول در فضای مارپیچ قرار میگیرد؟
وزن
آیا موتور و مکانیزم میتوانند محصول را حرکت دهند؟
شکل
آیا محصول هنگام حرکت پایدار باقی میماند؟
انعطافپذیری
آیا بسته در اثر فشار تغییر شکل میدهد؟
شکنندگی
آیا محصول در انتهای مسیر در معرض ضربه قرار میگیرد؟
مرکز جرم
آیا محصول هنگام نزدیک شدن به انتهای قفسه تعادل خود را حفظ میکند؟
این موارد باعث میشوند طراحی مکانیزم فروش همیشه وابسته به نوع محصول باشد.
استفاده از دو مارپیچ برای یک محصول
در بعضی طراحیها، محصولات بزرگ یا محصولاتی که به پشتیبانی بیشتری نیاز دارند، میتوانند با دو مارپیچ جابهجا شوند.
در این حالت دو مارپیچ در کنار یکدیگر کار میکنند و محصول بین آنها قرار میگیرد.
هدف میتواند این باشد که:
- محصول بهتر پشتیبانی شود.
- حرکت آن پایدارتر شود.
- محصولات بزرگتر قابل تحویل باشند.
اما این طراحی نیازمند هماهنگی دقیق دو مکانیزم است.
اگر سرعت یا موقعیت دو مارپیچ با یکدیگر هماهنگ نباشد، فشار نامتقارن به محصول وارد میشود.
نگهداری و تنظیم مکانیزم اسپیرال
یکی از مزیتهای سیستمهای مکانیکی این است که بسیاری از مشکلات آنها با بازرسی و تنظیم صحیح قابل پیشگیری هستند.
مواردی که باید بررسی شوند شامل:
- آزاد بودن حرکت مارپیچ
- سلامت اتصال مارپیچ به موتور
- وضعیت گیربکس
- فاصله مارپیچ با قفسه
- وضعیت راهنماها
- گام مناسب برای محصول
- وضعیت سنسور تحویل
- وضعیت سیمکشی موتور
- موقعیت توقف مارپیچ
همچنین محصولات جدیدی که قرار است در دستگاه قرار بگیرند باید از نظر ابعاد و نحوه قرارگیری با مکانیزم موجود بررسی شوند.
اسپیرال ساده است، اما طراحی آن ساده نیست
ظاهر مکانیزم اسپیرال بسیار ساده است.
یک مارپیچ فلزی میچرخد و محصول را جلو میبرد.
اما اگر بخواهیم یک سیستم قابل اعتماد بسازیم، باید همزمان چند مسئله را حل کنیم:
مکانیک + موتور + انتقال قدرت + موقعیت + سنسور + نرمافزار + ویژگی محصول
هرکدام از این بخشها میتواند روی نتیجه نهایی تأثیر بگذارد.
به همین دلیل طراحی یک مکانیزم فروش موفق بیشتر از انتخاب یک موتور و یک مارپیچ است.
اسپیرال در مقابل مکانیزمهای دیگر
اسپیرال فقط یکی از روشهای تحویل محصول در وندینگ است.
روشهای دیگری نیز وجود دارند، از جمله:
- نوار نقاله
- هلدهنده
- سیستم گرانشی
- مکانیزم آسانسوری
- سیستمهای زنجیری
- سیستمهای ترکیبی
هر روش برای شرایط خاصی مناسبتر است.
بنابراین انتخاب مکانیزم باید بر اساس محصول و نیاز عملیاتی دستگاه انجام شود، نه صرفاً بر اساس رایج بودن یک فناوری.
آینده مکانیزمهای فروش خودکار
با افزایش تنوع محصول در وندینگ، طراحی مکانیزمهای تحویل نیز پیچیدهتر میشود.
دستگاههایی که تنها برای چند نوع محصول استاندارد طراحی شدهاند، مسئله سادهتری نسبت به دستگاههایی دارند که باید محصولات بسیار متفاوتی را نگهداری و تحویل دهند.
به همین دلیل در طراحی نسلهای جدید وندینگ، موضوعاتی مانند:
- تشخیص وضعیت محصول
- کنترل دقیق موقعیت
- سنجش وزن
- سنسورهای بیشتر
- کنترل موتور دقیقتر
- سیستمهای چندمحوره
- مکانیزمهای ترکیبی
- کنترل نرمافزاری پیشرفته
اهمیت بیشتری پیدا میکنند.
در نهایت هدف اصلی ثابت میماند:
دستگاه باید پس از دریافت سفارش، دقیقاً همان محصول را با کمترین احتمال خطا تحویل دهد.
جمعبندی
مکانیزم اسپیرال یکی از شناختهشدهترین روشهای انتقال و تحویل محصول در ماشینهای فروش خودکار است.
در این سیستم، محصول بین حلقههای یک مارپیچ قرار میگیرد و با چرخش مارپیچ به سمت محل تحویل حرکت میکند.
اما عملکرد صحیح آن به عوامل مختلفی وابسته است:
- گام مناسب مارپیچ
- ابعاد و وزن محصول
- توان و گشتاور موتور
- سیستم انتقال قدرت
- موقعیت توقف
- راهنماهای محصول
- سنسور تحویل
- الگوریتم کنترل
بنابراین یک وندینگ قابل اعتماد فقط به این معنا نیست که موتور بتواند مارپیچ را بچرخاند؛ بلکه باید کل زنجیره حرکت، کنترل و تشخیص تحویل بهدرستی طراحی شود.
این موضوع در وندینگهای مدرن اهمیت بیشتری پیدا میکند، زیرا هرچه تنوع محصولات بیشتر شود، نیاز به کنترل دقیقتر مکانیزم نیز افزایش پیدا میکند.